Non ancora verificato
Il testo è stato convertito con strumenti di intelligenza artificiale e non è ancora stato confrontato con la Gazzetta Ufficiale. Può contenere errori di trascrizione. Fa fede soltanto il testo pubblicato in Gazzetta Ufficiale.
Torna all'indice del § 7.3 | Torna all'indice del capitolo | Torna all'indice generale
7.3.4. Analisi non lineare dinamica o statica¶
Indice interno
- Norma
- 7.3.4.1. Analisi non lineare dinamica (analisi al passo)
- 7.3.4.2. Analisi non lineare statica (analisi pushover)
- Circolare
- C7.3.4. Analisi non lineare dinamica o statica
- C7.3.4.1. Analisi non lineare dinamica
- C7.3.4.2. Analisi non lineare statica
Norma¶
Le analisi non lineari possono essere utilizzate per valutare la capacità di deformazione della struttura e per verificarne l'effettivo comportamento sotto l'azione sismica di progetto.
7.3.4.1. Analisi non lineare dinamica (analisi al passo)¶
L'analisi non lineare dinamica consiste nel calcolo della risposta della struttura mediante integrazione delle equazioni del moto, utilizzando un modello non lineare della struttura e applicando alla base gli accelerogrammi definiti al § 3.2.3.6.
Si deve tenere conto degli effetti della non linearità geometrica.
L'analisi deve utilizzare non meno di 7 gruppi di accelerogrammi, ciascuno comprendente le componenti dell'azione sismica indicate al § 7.3.5. La verifica di sicurezza può essere effettuata con riferimento ai valori medi degli effetti.
7.3.4.2. Analisi non lineare statica (analisi pushover)¶
L'analisi statica non lineare consiste nell'applicazione dei carichi gravitazionali e di un sistema di forze orizzontali crescenti monotonamente fino al raggiungimento delle condizioni ultime. Il risultato è espresso dalla curva di capacità, che rappresenta il taglio alla base \(F_b\) in funzione dello spostamento del punto di controllo \(d_c\).
Le distribuzioni di forze devono appartenere a due gruppi distinti:
Gruppo 1 — distribuzioni principali:
a) distribuzione proporzionale alle forze statiche equivalenti (distribuzione triangolare);
b) distribuzione corrispondente a una distribuzione di accelerazioni proporzionale alla forma del modo di vibrare fondamentale;
c) distribuzione corrispondente alla distribuzione dei tagli di piano calcolati in un'analisi dinamica lineare.
Gruppo 2 — distribuzioni secondarie:
a) distribuzione uniforme di forze, proporzionale alle masse di piano indipendentemente dalla quota;
b) distribuzione adattiva, che cambia al crescere dello spostamento del punto di controllo.
L'analisi deve essere condotta per almeno due distribuzioni di forze, di cui una appartenente al Gruppo 1 e una al Gruppo 2.
Circolare¶
C7.3.4. Analisi non lineare dinamica o statica¶
C7.3.4.1. Analisi non lineare dinamica¶
Per eseguire analisi non lineari dinamiche occorre definire da un lato un modello della struttura che descriva opportunamente le fonti di non linearità significative, dall'altro le storie temporali di accelerazioni che descrivono il moto del terreno. Ciascuna storia temporale (accelerogramma) descrive una componente, orizzontale o verticale, dell'azione sismica; l'insieme delle tre componenti (due orizzontali, tra loro ortogonali, e una verticale) costituisce un gruppo di storie temporali del moto del terreno. Gli accelerogrammi possono essere artificiali, naturali o simulati e devono essere opportunamente selezionati e scalati, secondo quanto indicato nel § 3.2.3.6 delle NTC.
Nelle analisi non lineari con integrazione al passo, un punto cruciale, oltre alla selezione degli accelerogrammi, è rappresentato dalla scelta delle direzioni di applicazione dell'input sismico rispetto alle direzioni principali della struttura.
A questo scopo, per gli accelerogrammi naturali, può essere utile proiettare ciascuna coppia di registrazioni lungo le direzioni principali del sisma, come indicato al § C3.2.3.6.
I modelli da utilizzare per effettuare analisi non lineari dinamiche devono rispettare i requisiti del § 7.2.6 delle NTC. In particolare essi devono consentire una corretta rappresentazione degli elementi strutturali in termini di rigidezza, resistenza, e di comportamento post-elastico, dovendo rappresentare correttamente la capacità dissipativa per isteresi e i possibili fenomeni di degrado associati alle deformazioni cicliche. Un punto cruciale, nelle analisi non lineari dinamiche, è rappresentato dalla adeguata definizione della matrice di smorzamento.
La norma richiede espressamente il confronto tra i risultati dell'analisi dinamica non lineare e quelli dell'analisi modale con spettro di progetto, in termini di sollecitazioni globali alla base della struttura. Tale confronto deve fornire risultati coerenti, in generale spiegabili attraverso il fattore di comportamento o, in caso contrario, attraverso l'interpretazione della risposta della struttura e dei meccanismi inelastici evidenziati dalle analisi non lineari.
C7.3.4.2. Analisi non lineare statica¶
L'analisi non lineare statica consente di determinare la curva di capacità della struttura, espressa dalla relazione \(F_b - d_c\), in cui \(F_b\) è il taglio alla base e \(d_c\) lo spostamento di un punto di controllo, che per gli edifici è in genere rappresentato dal centro di massa dell'ultimo orizzontamento. Per ogni stato limite considerato, il confronto tra la curva di capacità e la domanda di spostamento consente di determinare il livello di prestazione raggiunto. A tal fine, abitualmente, si associa al sistema strutturale reale un sistema strutturale equivalente a un grado di libertà.
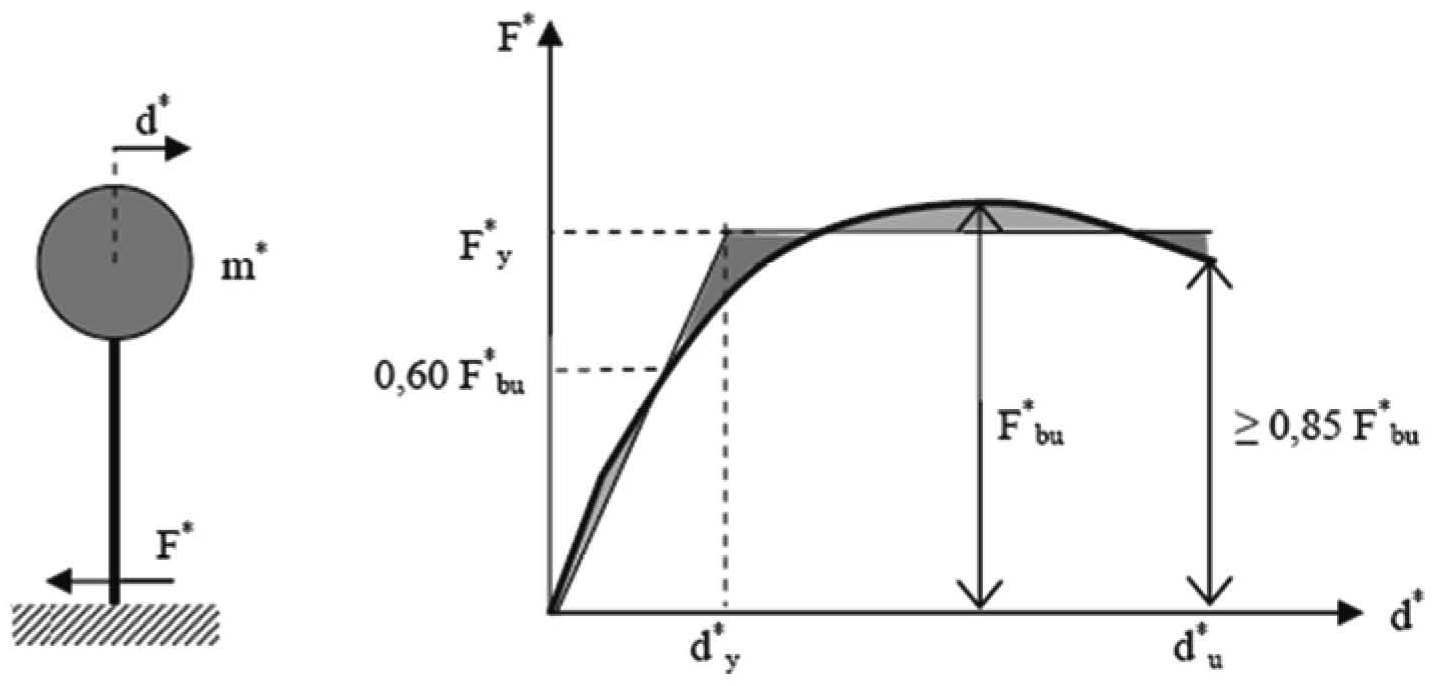
Figura C7.3.1 — Sistema e diagramma bilineare equivalente.
La forza \(F^*\) e lo spostamento \(d^*\) del sistema equivalente sono legati alle corrispondenti grandezze \(F_b\) e \(d_c\) del sistema reale dalle relazioni:
dove \(\Gamma\) è il "fattore di partecipazione modale" definito dalla relazione:
Il vettore \(\tau\) è il vettore di trascinamento corrispondente alla direzione del sisma considerata; il vettore \(\varphi\) è il modo di vibrare fondamentale del sistema reale normalizzato ponendo \(d_c = 1\); la matrice \(M\) è la matrice di massa del sistema reale.
Ai fini operativi, per poter determinare in forma chiusa l'energia dissipata dal sistema e, quindi, lo smorzamento equivalente, alla curva di capacità del sistema equivalente è utile sostituire una curva bilineare. Le tecniche di bilinearizzazione si basano usualmente su principi di equivalenza energetica, imponendo che le aree sottese dalla curva bilineare e dalla curva \(F^*\)-\(d^*\) siano uguali.
Per la valutazione del punto di prestazione (PP) della struttura è possibile seguire uno dei seguenti metodi:
- Metodo A, basato sull'individuazione della domanda anelastica attraverso il principio di uguali spostamenti o uguale energia.
- Metodo B, basato sulla costruzione di uno spettro di capacità.
Metodo A¶
Alla curva di capacità del sistema equivalente si sostituisce una curva bilineare avente un primo tratto elastico ed un secondo tratto perfettamente plastico (si veda Figura C7.3.1). Detta \(F_{bu}\) la resistenza massima del sistema strutturale reale ed \(F^*_{bu} = F_{bu}/\Gamma\) la resistenza massima del sistema equivalente, il tratto elastico si individua imponendone il passaggio per il punto \(0{,}6 F^*_{bu}\) della curva di capacità del sistema equivalente, la forza di plasticizzazione \(F^*_y\) si individua imponendo l'uguaglianza delle aree sottese dalla curva bilineare e dalla curva di capacità per lo spostamento massimo \(d^*_u\) corrispondente ad una riduzione di resistenza \(\leq 0{,}15 F^*_{bu}\).
Il periodo elastico del sistema bilineare è dato dall'espressione:
dove \(m^* = \varphi M \tau\) e \(k^*\) è la rigidezza del tratto elastico della bilineare.
Nel caso in cui \(T^* \geq T_C\) la domanda in spostamento per il sistema anelastico è assunta uguale a quella di un sistema elastico di pari periodo (v. § 3.2.3.2.3 delle NTC e Figura C7.3.2a):
Nel caso in cui \(T^* < T_C\) la domanda in spostamento per il sistema anelastico è maggiore di quella di un sistema elastico di pari periodo (v. Figura C7.3.2b) e si ottiene da quest'ultima mediante l'espressione:
dove \(q^* = S_e(T^*) m^* / F^*_y\) è il rapporto tra la forza di risposta elastica e la forza di snervamento del sistema equivalente.
Se risulta \(q^* \leq 1\) allora si ha \(d^*_{max} = d^*_{e,max}\).
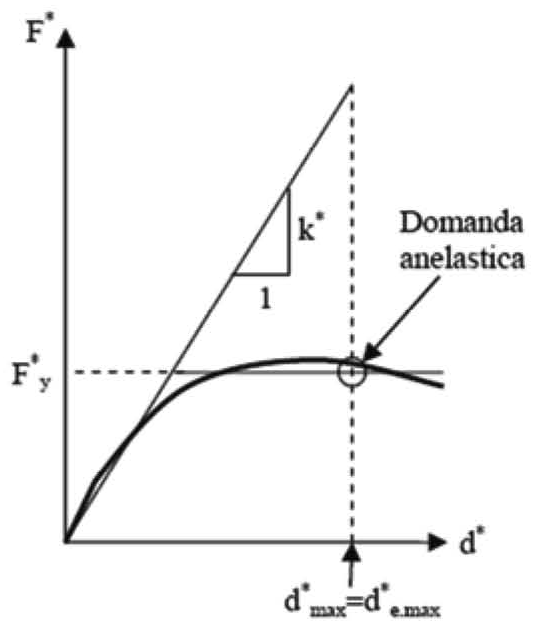
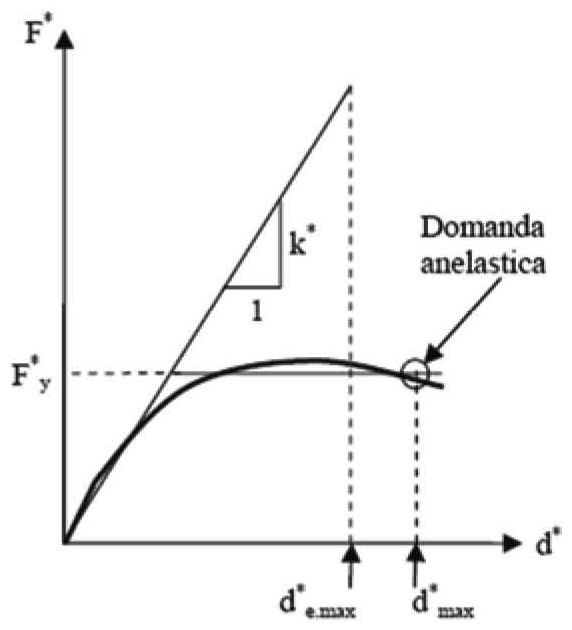
Figura C7.3.2a — Spostamento di riferimento per \(T \geq T_C\). Figura C7.3.2b — Spostamento di riferimento per \(T < T_C\).
Metodo B¶
In questo metodo il punto di prestazione e lo spostamento atteso per un dato livello di azione sono valutati attraverso un processo iterativo.
Si converte lo spettro di domanda nel relativo spettro sul piano ADRS, in cui le accelerazioni spettrali \(S_e\) sono rappresentate in funzione degli spostamenti spettrali \(S_{De}\), ottenuti attraverso l'espressione [3.2.10] delle NTC.
Si effettua una prima stima del punto di prestazione ipotizzando, generalmente, che lo spostamento \(d^*_{max}\) sia pari a quello di una struttura elastica avente la stessa rigidezza iniziale della struttura analizzata:
Stimato il punto di prestazione \((F^{*(0)}_{max}, d^{*(0)}_{max})\) sulla curva di capacità del sistema equivalente \(F^*\)-\(d^*\), ad essa si sostituisce una curva bilineare equivalente, in termini energetici, ottenuta adottando un primo tratto con pendenza pari alla rigidezza iniziale della struttura ed identificando la forza \(F^*_y\) e la pendenza del tratto \(F^*_y\)-\(d^*_{max}\) imponendo l'uguaglianza dell'area sottesa dalle due curve, come mostrato in Figura C7.3.3. Per rappresentare la curva bilineare \(F^*\)-\(d^*\) sul piano ADRS, occorre dividere le forze per \(m^*\).
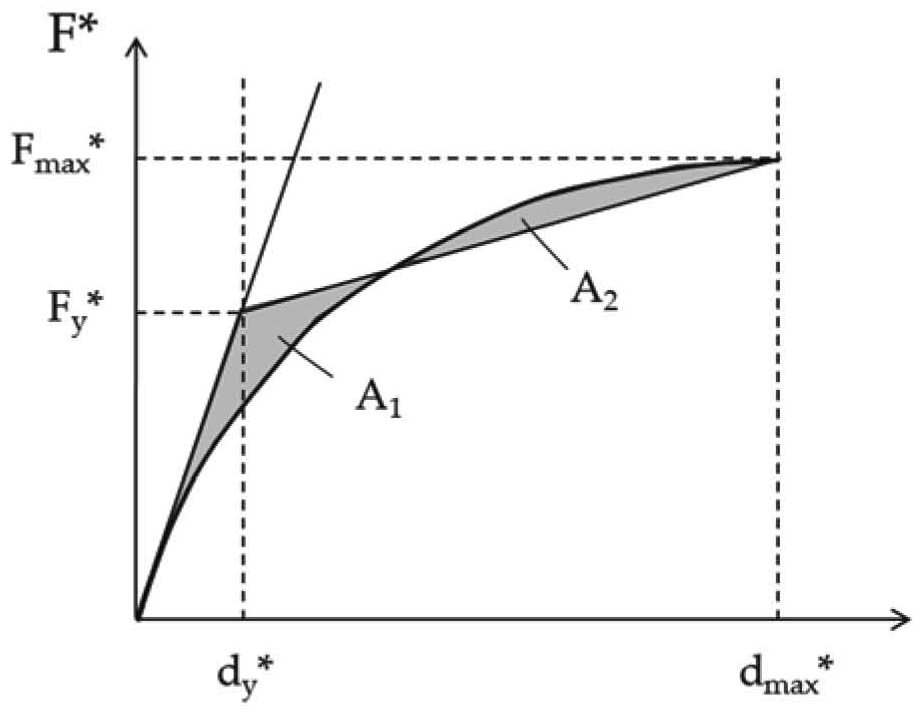
Figura C7.3.3 — Bilinearizzazione equivalente.
A partire dalla curva bilinearizzata così definita, si calcola lo smorzamento viscoso equivalente associato, espresso in percentuale, attraverso la [C7.3.10]:
dove il coefficiente \(k\) tiene conto delle capacità dissipative della struttura ed in particolare delle caratteristiche del ciclo di isteresi. Indicativamente, si possono assumere i seguenti valori, a seconda della differente tipologia strutturale:
- strutture a elevata capacità dissipativa (caratterizzate da cicli di isteresi stabili e ragionevolmente ampi): \(k = 1\);
- strutture a moderata capacità dissipativa (caratterizzate da cicli di isteresi con moderata riduzione dell'area): \(k = 0{,}66\);
- strutture a bassa capacità dissipativa (caratterizzate da cicli di isteresi con pinching elevato e da una sostanziale riduzione dell'area): \(k = 0{,}33\);
- strutture dotate di appositi dispositivi di dissipazione: va valutata l'energia dissipata complessivamente, attribuendo alla struttura e al sistema di dissipazione il valore di \(k\) corrispondente all'effettiva capacità di dissipazione.
Grazie al coefficiente \(\xi_{eq}\) così calcolato si abbatte, utilizzando l'espressione [3.2.4] delle NTC, lo spettro di domanda.
L'intersezione, sul piano ADRS, fra lo spettro abbattuto e la curva bilineare del sistema equivalente fornisce il nuovo punto di prestazione, come mostrato in Figura C7.3.4; se esso è caratterizzato da uno spostamento \(d^{*(1)}_{max}\) ragionevolmente prossimo a quello stimato in partenza \(d^{*(0)}_{max}\), la procedura iterativa ha termine e si ha la soluzione.
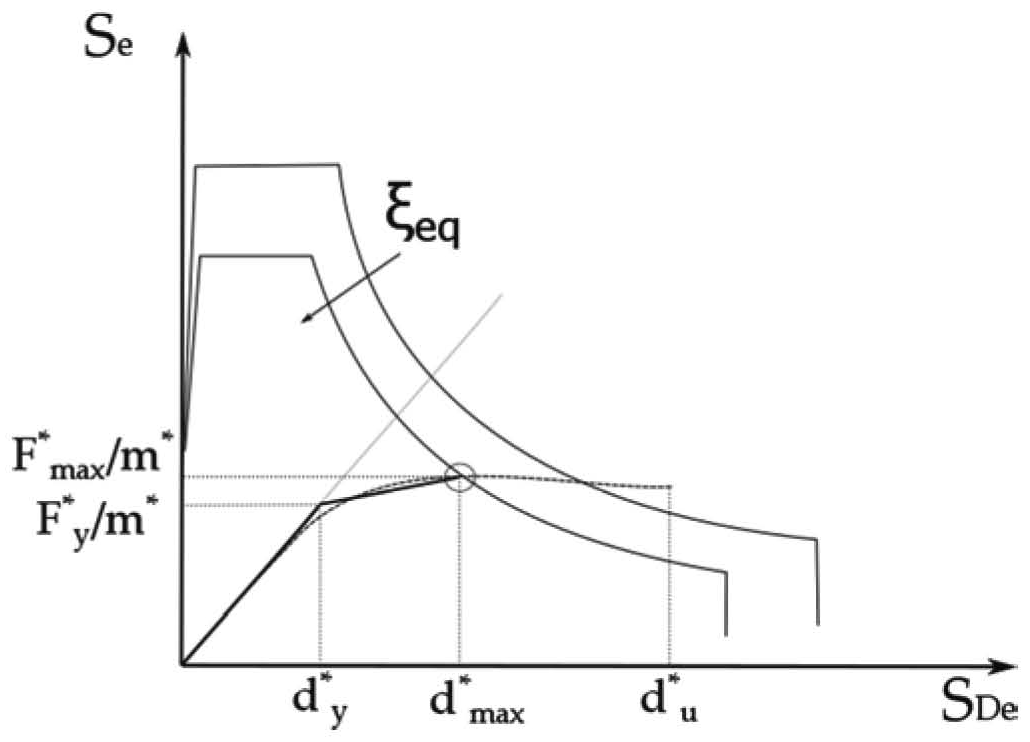
Figura C7.3.4 — Individuazione del Punto di prestazione.
La procedura, iterativa, è ripetuta fino a convergenza della soluzione, entro la tolleranza stabilita, secondo lo schema di Figura C7.3.5.
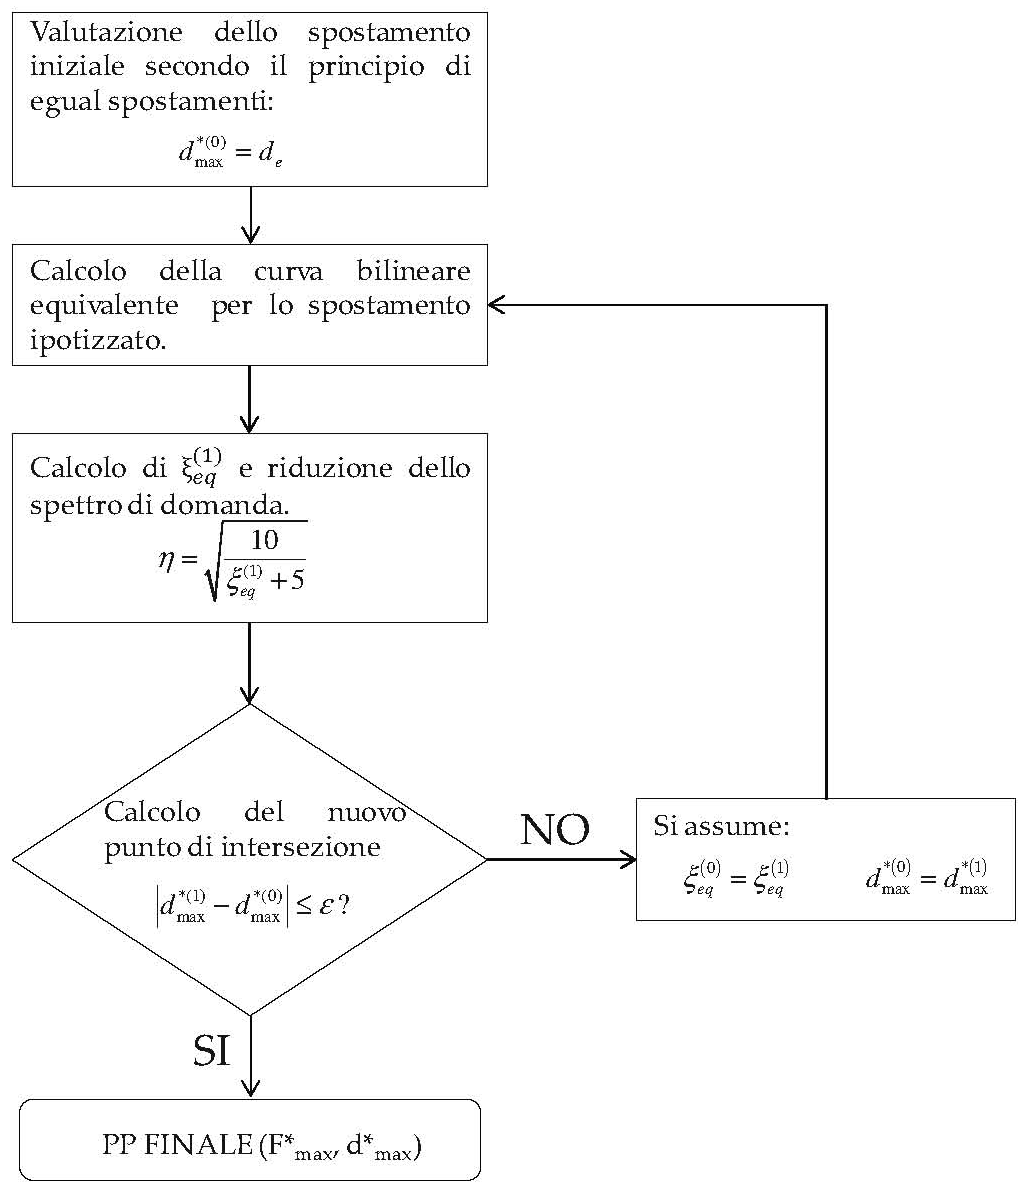
Figura C7.3.5 — Diagramma di flusso per la procedura iterativa di ricerca del punto di prestazione.
Una volta trovata la domanda in spostamento, \(d^*_{max}\), per lo stato limite in esame si verifica la compatibilità degli spostamenti, per gli elementi/meccanismi duttili, e delle resistenze, per gli elementi/meccanismi fragili.
L'analisi non lineare statica, condotta nei modi previsti dalle NTC, può sottostimare significativamente le deformazioni sui lati più rigidi e resistenti di strutture flessibili torsionalmente, cioè strutture in cui il modo di vibrare torsionale abbia un periodo superiore ad almeno uno dei modi di vibrare principali traslazionali. Per tener conto di questo effetto, tra le distribuzioni secondarie delle forze occorre scegliere la distribuzione adattiva.
Per ciascuna direzione, devono essere eseguite due analisi distinte, applicando l'azione sismica in entrambi i possibili versi e considerando gli effetti più sfavorevoli derivanti da ciascuna delle due analisi.