Stato non registrato
Questa pagina non compare nel registro delle verifiche: è un indice, una raccolta o una nota di lavoro. Il testo normativo che contiene non è garantito. Fa fede soltanto il testo pubblicato in Gazzetta Ufficiale.
Torna all'indice del capitolo | Torna all'indice generale
11.9 — Dispositivi antisismici e di controllo vibrazioni¶
Indice del capitolo¶
- 11.9.1 Tipologie
- 11.9.2 Qualificazione
- 11.9.3 Accettazione
- 11.9.4 Dispositivi lineari (Tab. 11.9.I)
- 11.9.5 Dispositivi non lineari (Tab. 11.9.II)
- 11.9.6 Dispositivi viscosi (Tab. 11.9.III)
- 11.9.7 Isolatori elastomerici (Tab. 11.9.IV)
- 11.9.8 Isolatori a scorrimento
- 11.9.9 Vincolo rigido fusibile
- 11.9.10 Vincolo provvisorio
- C11.9 — Dispositivi antisismici
- C11.9.1 Tipologie
- C11.9.3 Accettazione
- C11.9.4 Dispositivi lineari
- C11.9.5 Dispositivi non lineari
- C11.9.6 Dispositivi viscosi
- C11.9.7 Isolatori elastomerici
11.9. Dispositivi antisismici e di controllo di vibrazioni¶
I dispositivi antisismici sono quei dispositivi che modificano la risposta sismica della struttura, attraverso l'incremento del periodo proprio, la dissipazione di energia, l'introduzione di vincoli temporanei o permanenti.
La vita di servizio dei dispositivi non deve essere inferiore a 10 anni. Il campo di temperatura di riferimento è compreso fra −15 °C e +45 °C.
Il fabbricante deve fornire i piani di manutenzione e sostituzione dei dispositivi.
Per i dispositivi conformi alla norma UNI EN 15129, le grandezze di riferimento sono quelle delle NTC. Lo spostamento di progetto dbd è quello corrispondente allo SLV; il fattore di amplificazione γx = dbd è quello corrispondente allo SLC.
11.9.1. Tipologie di dispositivi¶
I dispositivi antisismici possono essere così classificati:
- Dispositivi a vincolo temporaneo: dispositivi fusibili, di tipo meccanico o idraulico;
- Dispositivi a vincolo provvisorio dinamico;
- Dispositivi dipendenti dallo spostamento: a comportamento lineare o non lineare;
- Dispositivi dipendenti dalla velocità: dispositivi viscosi;
- Dispositivi di isolamento: elastomerici o a scorrimento;
- Dispositivi che combinano le tipologie precedenti.
11.9.2. Procedura di qualificazione¶
Per i dispositivi conformi alla norma UNI EN 15129, si applica la Marcatura CE secondo quanto previsto al punto A) del § 11.1.
Per i dispositivi non ricadenti nel campo di applicazione della norma UNI EN 15129, si applica il caso C) del § 11.1.
Ogni fornitura deve essere accompagnata dal manuale contenente le specifiche tecniche per la posa in opera e la manutenzione.
11.9.3. Procedura di accettazione¶
In cantiere devono essere effettuati i controlli obbligatori di accettazione. Il Direttore dei Lavori è tenuto a verificare la documentazione di qualificazione.
Le prove devono essere effettuate presso un laboratorio di cui all'art. 59 del DPR 380/2001.
Per i dispositivi conformi alla norma UNI EN 15129, le prove di accettazione sono quelle previste come prove FPC (Factory Production Control tests).
La numerosità delle prove per tipo di dispositivo è specificata nei paragrafi seguenti.
11.9.4. Dispositivi a comportamento lineare¶
I dispositivi a comportamento lineare sono caratterizzati dalla rigidezza equivalente Ke e dallo smorzamento viscoso equivalente ξe.
Lo smorzamento viscoso equivalente deve soddisfare la seguente condizione:
La rigidezza equivalente Ke deve soddisfare la condizione:
dove Kin è la rigidezza iniziale di progetto.
La stabilità ciclica è verificata quando, per ciascun ciclo i-esimo:
dove i valori di riferimento sono quelli del terzo ciclo.
Tab. 11.9.I — Limiti delle differenze fra le caratteristiche meccaniche di ciascuna unità e quelle medie della fornitura, dovute all'invecchiamento, alla temperatura e alla frequenza di prova
| Fornitura | Invecchiamento | Temperatura | Frequenza di prova | |
|---|---|---|---|---|
| Ke | ±15% | ±20% | ±40% | ±10% |
| ξe | ±15% | ±15% | ±15% | ±10% |
11.9.4.1. Prove di accettazione sui dispositivi¶
Le prove di accettazione devono essere effettuate su un numero di dispositivi pari al 20% del totale, con un minimo di 4 ed un massimo pari al numero di dispositivi da mettere in opera.
11.9.5. Dispositivi a comportamento non lineare¶
I dispositivi a comportamento non lineare sono caratterizzati da un ciclo bilineare definito dai punti (del, Fel), (d1, F1), (d2, F2).
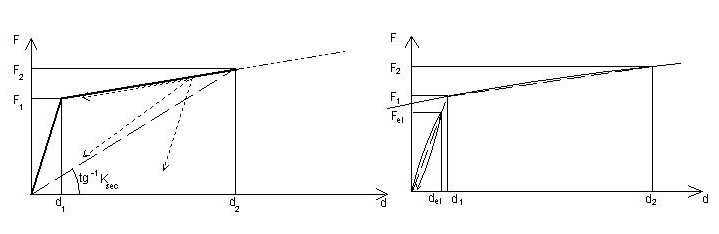
Fig. 11.9.1 — Diagrammi forza-spostamento per dispositivi non lineari
La stabilità ciclica è verificata quando, per ciascun ciclo i-esimo:
Tab. 11.9.II — Limiti delle differenze fra le caratteristiche meccaniche di ciascuna unità e quelle medie della fornitura, dovute all'invecchiamento, alla temperatura e alla frequenza di prova
| Fornitura | Invecchiamento | Temperatura | Frequenza di prova | |
|---|---|---|---|---|
| K2 | ±15% | ±20% | ±20% | ±10% |
| Ksec | ±15% | ±20% | ±40% | ±10% |
| ξv | ±10% | ±15% | ±15% | ±10% |
11.9.5.1. Prove di accettazione sui dispositivi¶
Per le prove di accettazione si applica quanto previsto al § 11.9.4.1.
11.9.6. Dispositivi a comportamento viscoso¶
I dispositivi a comportamento viscoso sono caratterizzati da una forza proporzionale a vα, dove v è la velocità e α è l'esponente del comportamento viscoso.
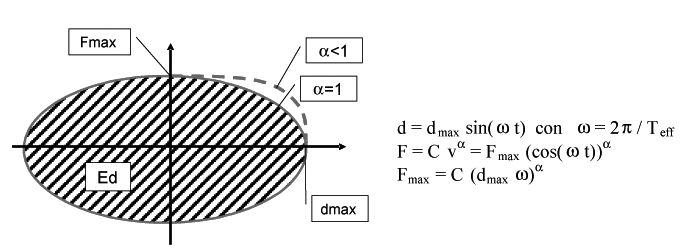
Fig. 11.9.2 — Dispositivi a comportamento viscoso
La stabilità ciclica è verificata quando, per ciascun ciclo i-esimo:
dove Ed è l'energia dissipata nel ciclo.
Tab. 11.9.III — Limiti delle differenze fra le caratteristiche meccaniche di ciascuna unità e quelle medie della fornitura, dovute all'invecchiamento, alla temperatura e alla frequenza di prova
| Fornitura | Invecchiamento | Temperatura | Frequenza di prova | |
|---|---|---|---|---|
| Fmax | ±15% | ±5% | ±5% | ±10% |
| Ed | −15% | −5% | −5% | ±10% |
Il fattore di affidabilità γv è definito come:
11.9.6.1. Prove di accettazione sui dispositivi¶
Le prove di accettazione devono essere effettuate su un numero di dispositivi pari al 20% del totale, con un minimo di 4 ed un massimo pari al numero di dispositivi da mettere in opera.
11.9.7. Isolatori elastomerici¶
Gli isolatori elastomerici sono caratterizzati dai fattori di forma S1 e S2. I parametri sintetici sono la rigidezza equivalente Ke e lo smorzamento viscoso equivalente ξe.
Tab. 11.9.IV — Limiti delle differenze fra le caratteristiche meccaniche di ciascuna unità e quelle medie della fornitura, dovute all'invecchiamento, alla temperatura e alla frequenza di prova
| Fornitura | Invecchiamento | Temperatura | Frequenza di prova | |
|---|---|---|---|---|
| Ke | ±20% | ±20% | ±20% | ±20% |
| Kv | −30% | – | – | – |
| ξe | ±20% | ±20% | ±20% | ±20% |
11.9.7.1. Prove di accettazione sui dispositivi¶
Le prove di accettazione devono essere effettuate su un numero di dispositivi pari al 20% del totale, con un minimo di 4 ed un massimo pari al numero di dispositivi da mettere in opera.
11.9.8. Isolatori a scorrimento¶
Gli isolatori a scorrimento sono sottoposti a 5 cicli allo spostamento d2. Il coefficiente d'attrito f deve soddisfare la condizione:
11.9.8.1. Prove di accettazione sui dispositivi¶
Le prove di accettazione devono essere effettuate su un numero di dispositivi pari al 20% del totale, con un minimo di 4 ed un massimo pari al numero di dispositivi da mettere in opera.
11.9.9. Dispositivi a vincolo rigido del tipo a "fusibile"¶
I dispositivi a vincolo rigido del tipo a "fusibile" sono dispositivi che, al raggiungimento di un livello di forza prefissato, si rompono, consentendo il movimento relativo fra le parti collegate.
11.9.9.1. Prove di accettazione sui dispositivi¶
Le prove di accettazione devono essere effettuate secondo le modalità definite nella documentazione di qualificazione.
11.9.10. Dispositivi (dinamici) di vincolo provvisorio¶
I dispositivi di vincolo provvisorio sono dispositivi che consentono lenti spostamenti relativi fra le parti collegate (dilatazioni termiche, ritiro, viscosità), ma si irrigidiscono in presenza di azioni dinamiche rapide (sisma).
La corsa minima deve essere di ±50 mm per i ponti e di ±25 mm per gli edifici.
Il fattore di sicurezza è pari a 1,5 (ovvero 1,1 in presenza di protezione da sovraccarico).
La velocità di attivazione deve essere compresa fra 0,5 e 5 mm/s.
11.9.10.1. Prove di accettazione sui dispositivi¶
Le prove di accettazione devono essere effettuate su un numero di dispositivi pari al 20% del totale, con un minimo di 4 ed un massimo pari al numero di dispositivi da mettere in opera.
Circolare¶
Circolare 21/01/2019 n. 7 C.S.LL.PP., §C11.9
C11.9. Dispositivi antisismici e di controllo di vibrazioni¶
I dispositivi antisismici e di controllo delle vibrazioni, così come definiti nella norma, sono tipicamente utilizzati per realizzare sistemi di isolamento sismico, negli edifici, nei ponti e in altri tipi di costruzioni (si veda il § 7.10 delle NTC), e sistemi di dissipazione di energia, che negli edifici sono costituiti quasi sempre da controventi che incorporano dispositivi dissipativi.
Alcuni tipi di dispositivi sono, inoltre, utilizzati per variare favorevolmente lo schema strutturale, congiuntamente o indipendentemente dai suddetti sistemi, introducendo vincoli temporanei che entrano in funzione, o interrompono la loro funzione di vincolo, in presenza di azioni sismiche.
La progettazione dei dispositivi antisismici e la definizione delle loro prestazioni deve tener conto delle azioni loro applicate nelle normali condizioni di servizio, affinché possano non creare problemi alla costruzione in tali condizioni e presentarsi in piena efficienza funzionale in caso di terremoto. In particolare la capacità di spostamento di tutti i dispositivi deve tener conto degli effetti termici sulla struttura nel quale il dispositivo è inserito, i cui spostamenti indotti dovranno essere sommati a quelli prodotti dal terremoto di progetto. Quando la presenza di dispositivi antisismici e di controllo delle vibrazioni comporta un rapporto di smorzamento modale tale da superare il limite di cui alla formula [3.2.4] delle Norme tecniche, limite che va comunque rispettato nei calcoli, il progettista dovrà esprimere un giudizio motivato sull'accettabilità dell'utilizzo, nei calcoli, di forme modali non smorzate.
In merito alle procedure di qualificazione si applica il § 11.9.2 delle NTC, ed in particolare ai dispositivi ricadenti nella norma europea armonizzata UNI EN 15129 si applica il caso A) del §11.1 delle NTC, secondo il sistema di valutazione e verifica della costanza della prestazione 1 previsto nella suddetta norma europea armonizzata per le applicazioni critiche.
Nel caso di dispositivi antisismici non ricadenti, o non completamente ricadenti, nel campo di applicazione della norma europea armonizzata UNI EN 15129, si applica il caso C) del §11.1.
In aggiunta a quanto previsto ai punti A) o C) del § 11.1, ogni fornitura deve essere accompagnata da un manuale contenente le specifiche tecniche per la posa in opera e la manutenzione.
Per i dispositivi antisismici, quindi, non ha più alcuna validità l'attestato di deposito della documentazione presso il Servizio Tecnico Centrale, effettuato per i prodotti o sistemi che direttamente influiscono sulla sicurezza e la stabilità degli impalcati stradali e ferroviari e che rientrano nelle pertinenze di esercizio di cui al punto a) della Circolare Min. LL.PP. n. 2357 del 16 maggio 1996.
C11.9.1. Tipologie di dispositivi¶
In questo Capitolo i dispositivi sono classificati in relazione alla funzione strutturale che devono svolgere e alle loro modalità di funzionamento, ovvero al loro legame caratteristico forza-spostamento. Le specifiche indicate nel presente Capitolo sono valide per tutti i dispositivi trattati, comunque impiegati per la protezione sismica della struttura.
I Dispositivi di vincolo temporaneo, suddivisi in Dispositivi di vincolo del tipo "a fusibile" e Dispositivi (dinamici) di vincolo provvisorio, rappresentano dei vincoli ausiliari le cui caratteristiche permangono immutate sino al raggiungimento di particolari condizioni. In particolare, i primi consentono di solidarizzare le parti che collegano sino al raggiungimento di una soglia di forza oltre la quale, al superamento della stessa, consentono tutti i movimenti come se non fossero presenti. Pertanto, essi rappresentano un vincolo sino a quando non si raggiunge il valore della forza di soglia, oltre il quale il vincolo è disattivato ed una sua riattivazione può avvenire solo mediante la sostituzione o un eventuale intervento meccanico.
I dispositivi dinamici di vincolo provvisorio, detti anche "shock transmitters", hanno una logica di funzionamento inversa rispetto alla precedente, ovvero lasciano libere e prive di vincolo, le parti da essi collegate, sino a quando i movimenti relativi tra gli elementi che collegano non si manifestino con una velocità maggiore della velocità di attivazione del dispositivo, superata la quale si trasformano, per la durata del movimento rapido, in collegamento pressoché rigido tra le parti. Tali dispositivi vengono utilizzati, ad esempio, per solidarizzare temporaneamente due elementi in presenza di movimenti rapidi (quali quelli dinamici dovuti ad un evento sismico) per la durata dell'azione dinamica, consentendo prima e dopo l'evento, tutti i movimenti lenti (in particolare quelli legati alle dilatazioni termiche) come se le parti non fossero tra loro collegate.
I Dispositivi dipendenti dallo spostamento, a loro volta suddivisi in Dispositivi a comportamento lineare o "Lineari" e Dispositivi a comportamento non lineare o "Non Lineari", sono caratterizzati da un legame forza-spostamento sostanzialmente indipendente dalla velocità. I primi hanno un comportamento sostanzialmente lineare e nella fase di scarico non devono mostrare spostamenti residui significativi mentre i secondi sono caratterizzati da un legame forza-spostamento non lineare, con comportamento stabile per il numero di cicli richiesti dalle esigenze progettuali e, comunque, con dei requisiti minimi nel seguito descritti.
Nei dispositivi dipendenti dalla velocità detti anche Dispositivi a comportamento viscoso o "Viscosi" il legame costitutivo forza-spostamento può dipendere sia dalla sola velocità che, contemporaneamente, dalla velocità e dallo spostamento. Il funzionamento è caratterizzato dalle forze di reazione generate dal flusso di un fluido viscoso che passa, attraverso orifizi o sistemi di valvole, tra le due camere che il dispositivo possiede.
I Dispositivi di isolamento, o "Isolatori", suddivisi in "Isolatori elastomerici" ed "Isolatori a scorrimento", svolgono fondamentalmente la funzione di sostegno dei carichi verticali, con elevata rigidezza in direzione verticale e bassa rigidezza o resistenza in direzione orizzontale, permettendo notevoli spostamenti orizzontali. I primi sono costituiti da strati di gomma frapposti tra piastre in acciaio e ad esse solidarizzati mediante vulcanizzazione. Tale configurazione, rispettando taluni rapporti geometrici, determina un forte confinamento alla deformazione trasversale della gomma e conferisce al dispositivo un'elevata rigidezza e resistenza nei confronti dei carichi verticali, conservando un'elevata deformabilità trasversale.
Gli isolatori a scorrimento hanno un funzionamento caratterizzato da basse forze di attrito orizzontali, la cui entità dipende dal tipo di superfici utilizzate e dal loro trattamento, che si sviluppano all'interfaccia tra i materiali che costituiscono le due superfici di contatto su cui avviene lo scorrimento.
C11.9.3. Procedura di accettazione¶
La procedura di accettazione è finalizzata ad accertare che le caratteristiche dei dispositivi messi in opera siano coerenti con le caratteristiche riscontrate nelle prove di qualificazione sui prototipi dei dispositivi e con quanto previsto nel progetto.
Poiché talvolta le forze e gli spostamenti di progetto dei dispositivi reali sono tali da rendere difficoltosa, se non proibitiva, l'esecuzione delle prove in condizioni dinamiche, le prove di accettazione sono prove quasi-statiche, ed il confronto potrà essere effettuato sui parametri di comportamento valutati, sia in qualifica che in accettazione, in condizioni quasi-statiche.
È evidente che, ove fosse possibile effettuare prove in condizioni dinamiche anche per l'accettazione, quest'ultima modalità sarà da preferire, così da poter confrontare direttamente i parametri caratteristici del comportamento in condizioni più simili a quelle sismiche reali.
C11.9.4. Dispositivi a comportamento lineare¶
I dispositivi "lineari" sono caratterizzati da un legame forza-spostamento sostanzialmente indipendente dalla velocità e pressoché lineare, non mostrando, allo scarico, spostamenti residui significativi.
La linearità della risposta si riscontra accertando che il coefficiente di smorzamento viscoso equivalente sia minore del 15% e che lo scarto tra la rigidezza iniziale \(K_{in}\), valutata come la rigidezza secante tra i valori corrispondenti al 10% ed il 20% della forza di progetto, e la rigidezza equivalente \(K_e\), valutata come pendenza della secante tra i punti di massimo spostamento positivo e negativo in un ciclo completo, sia minore del 20% della rigidezza \(K_{in}\) (per i dispositivi a comportamento lineare la rigidezza del primo tratto \(K_1\) può essere assunta pari a \(K_{in}\)).
Per la valutazione del coefficiente di smorzamento viscoso equivalente, in un singolo ciclo di carico di un dispositivo, si fa riferimento alla seguente formulazione:
dove:
- \(d\) è lo spostamento massimo raggiunto dal dispositivo in un ciclo di carico;
- \(F\) è la forza massima raggiunta dal dispositivo in un ciclo di carico;
- \(E_d\) è l'energia dissipata da un dispositivo in un ciclo completo di carico, ossia l'area racchiusa dal ciclo di carico in un diagramma forza-spostamento.
C11.9.5. Dispositivi a comportamento non lineare¶
Come descritto nella norma, tali dispositivi sono caratterizzati da un legame forza-spostamento non lineare, sostanzialmente indipendente dalla velocità, che può realizzare comportamenti meccanici diversi, ad elevata o bassa dissipazione di energia, con riduzione o incremento della rigidezza al crescere dello spostamento, con o senza spostamenti residui all'azzeramento della forza.
La stabilità del ciclo si riscontra accertando che, fissata l'ampiezza di spostamento, lo scarto tra la rigidezza del secondo ramo di un generico ciclo "i", \(K_{2(i)}\), e la stessa valutata al terzo ciclo e presa a riferimento, \(K_{2(3)}\), sia minore del 10%. Analogamente si dovrà riscontrare che lo scarto tra il coefficiente di smorzamento viscoso equivalente di un generico ciclo "i" e lo stesso valutato al terzo ciclo e preso a riferimento, sia minore del 10% del valore assunto a riferimento.
La rigidezza iniziale si calcola come descritto nel paragrafo relativo ai dispositivi lineari. Per i dispositivi dotati di ramo di softening, è possibile assumere come valore della rigidezza \(K_1\) anche il valore della rigidezza iniziale \(K_{in}\).
C11.9.6. Dispositivi a comportamento viscoso¶
I dispositivi a comportamento viscoso hanno un legame costitutivo che dipende dalla velocità e, in genere, trasmettono soltanto azioni lungo il proprio asse longitudinale. Non essendo dotati di rigidezza elastica, essi vengono utilizzati essenzialmente per aumentare la capacità dissipativa di un sistema di isolamento o, più in generale, del sistema strutturale nel quale vengono inseriti.
L'obbligo di disporre le cerniere sferiche alle due estremità del dispositivo trova giustificazione nell'esigenza di scongiurare che eventuali disallineamenti diano luogo, durante i movimenti causati da un evento sismico, alla nascita di sforzi parassiti che danneggino il dispositivo viscoso compromettendone il funzionamento. La capacità di rotazione delle cerniere sferiche necessaria dovrà essere determinata dal progettista, in relazione agli effetti sia delle azioni di servizio, sia dei movimenti dovuti al terremoto, sia, infine, a possibili imperfezioni nell'installazione. In ogni caso è consigliabile che la capacità di rotazione sia non inferiore a \(\pm 2°\).
C11.9.7. Isolatori elastomerici¶
Sebbene la validità degli isolatori elastomerici venga verificata sperimentalmente, è comunque opportuno che la loro progettazione rispetti i seguenti limitazioni:
La tensione massima \(\sigma_s\) agente nella generica piastra in acciaio sia non maggiore di
Il carico massimo verticale agente sul singolo isolatore dovrà essere inferiore al carico critico \(V_{cr}\) diviso per un coefficiente di sicurezza 2,0.
dove:
- \(t_1\) e \(t_2\) sono gli spessori dei due strati di elastomero direttamente a contatto con la piastra, \(t_s\) è il suo spessore (\(t_s \geq\) 2mm), deve risultare inferiore alla tensione di snervamento dell'acciaio \(f_{y,k}\)
- \(\gamma^*\) è il valore massimo della deformazione di taglio raggiunto nelle prove di qualificazione relative all'efficacia dell'aderenza elastomero-acciaio, senza segni di rottura.
- \(A_r\) è l'area ridotta efficace dell'isolatore calcolata come:
- \(A_r = (\varphi - \sin\varphi)D^2/4\) con \(\varphi = 2 \arccos(d_2/D)\) per isolatori circolari di diametro D
- \(A_r = \min \{(b_x - d_{rtx} - d_{Ex})(b_y - d_{rty} - 0{,}3d_{Ey}) \;,\; (b_x - d_{rtx} - 0{,}3d_{Ex})(b_y - d_{rty} - d_{Ey})\}\) per isolatori rettangolari di lati \(b_x\) e \(b_y\) e per uno spostamento relativo tra le due facce (superiore e inferiore) degli isolatori, prodotti dalla azione sismica agente nelle direzioni x ed y (\(d_{Ex}\), \(d_{Ey}\))
\(V_{cr}\) è il carico critico calcolato come:
dove:
- \(b_{min} = \min(b_x, b_y)\) per isolatori rettangolari
- \(b_{min} = D\) per isolatori circolari.
- \(\gamma_c = 1{,}5V/(S_1 \; G_{din} A_r)\) è la deformazione di taglio dell'elastomero prodotta dalla compressione;
- \(\gamma_s = d_2/t_e\) è la deformazione di taglio dell'elastomero per lo spostamento sismico totale, inclusi gli effetti torsionali;
- \(\gamma_\alpha = a^2/(2t_1 t_e)\) è la deformazione di taglio dovuta alla rotazione angolare
dove:
- \(a^2 = (\alpha_x b_x^2 + \alpha_y b_y^2)\), con \(\alpha_x\) ed \(\alpha_y\) che rappresentano le rotazioni rispettivamente attorno alle direzioni x e y nel caso di un isolatore rettangolare;
- \(a^2 \approx 3 \; \alpha D^2/4\) con \(\alpha = (\alpha_x^2 + \alpha_y^2)^{1/2}\) nel caso di un isolatore circolare
- \(\gamma_t = \gamma_c + \gamma_s + \gamma_\alpha\) deformazione di taglio totale di progetto;
- \(E_c\) modulo di compressibilità assiale valutato (in MPa) come \(E_c = (1/(6 G_{din} S_1^2) + 4/(3 E_b))^{-1}\)
dove:
- \(G_{din}\) modulo di taglio dinamico dell'elastomero;
- \(E_b\) modulo di compressibilità volumetrica della gomma, da assumere pari a 2000 MPa in assenza di determinazione diretta;
- \(d_{rtx}\), \(d_{rty}\) spostamenti relativi tra le due facce (superiore e inferiore) degli isolatori, prodotti dalle azioni di ritiro, fluage e termiche (ridotte al 50%), ove rilevanti;
- \(d_E = \text{Max}\{ [(d_{Ex}+d_{rtx})^2 + (0{,}3d_{Ey}+d_{rty})^2]^{1/2}, [(0{,}3d_{Ex}+d_{rtx})^2 + (d_{Ey}+d_{rty})^2]^{1/2} \}\)
C11.9.7.1. Prove di accettazione sui dispositivi¶
Le prove di accettazione hanno la finalità di verificare la corrispondenza tra il comportamento dei dispositivi messi in opera e quelli su cui è stata condotta la caratterizzazione mediante le prove di qualificazione, verificandone la rispondenza progettuale. A tale scopo, tramite i test di accettazione, si determina il valore della rigidezza verticale e del modulo statico di taglio G, da confrontare con i valori emersi nelle prove di qualificazione, al fine di poterne ritenere associabile la caratterizzazione compiuta in qualificazione.
In luogo del modulo di taglio statico G è anche auspicabile la determinazione del \(G_{din}\).